

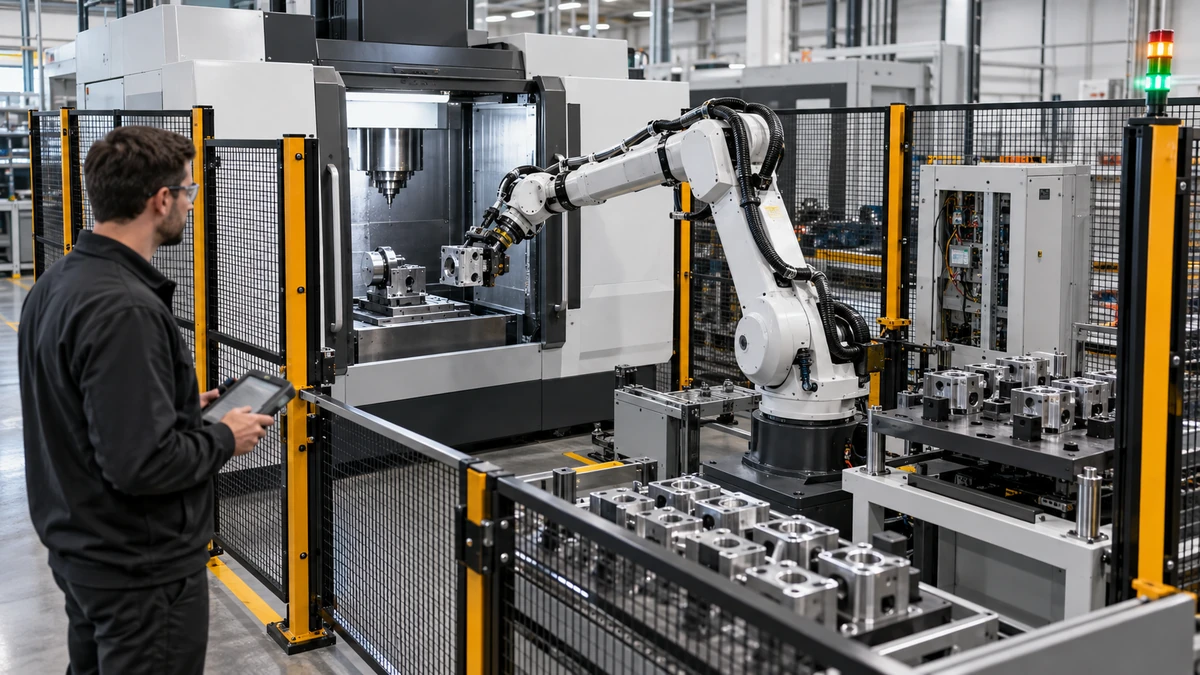
โซลูชันระบบอัตโนมัติ CNC ที่ปรับแต่งเอง จะประสบความสำเร็จได้ก็ต่อเมื่อเครื่องจักร หุ่นยนต์ อุปกรณ์จับยึด ระบบความปลอดภัย โปรแกรม และข้อมูลการผลิตทำงานร่วมกันอย่างลงตัวในเรื่องขั้นตอนต่อไป โครงการหลายโครงการประสบปัญหาเพราะซัพพลายเออร์แต่ละรายส่งมอบชิ้นส่วนที่ใช้งานได้ แต่ไม่มีข้อตกลงร่วมกันในเรื่องการเชื่อมต่อ การแก้ไขปัญหา การระบุชิ้นส่วน การเปลี่ยนชิ้นส่วน หรือความรับผิดชอบ บทความนี้จะแสดงวิธีการกำหนดส่วนต่อประสานก่อนที่จะสั่งซื้ออุปกรณ์
อธิบายสถานการณ์การผลิตก่อน
เริ่มต้นด้วยลำดับขั้นตอนการทำงานมากกว่ายี่ห้อหุ่นยนต์ อธิบายถึงการนำเสนอชิ้นส่วน การโหลด การกำหนดตำแหน่ง การกลึง การตรวจสอบ การขนถ่าย การจัดการเศษวัสดุ ความจุของบัฟเฟอร์ การเปลี่ยนงาน และการแทรกแซงของผู้ปฏิบัติงาน ระบุข้อสมมติฐานเกี่ยวกับเวลาในการทำงาน ขนาดของชุดงาน รูปแบบการทำงานเป็นกะ ความแปรปรวนของชิ้นส่วน และการตัดสินใจด้านคุณภาพที่ต้องเกิดขึ้นก่อนขั้นตอนต่อไป
วลี " โซลูชันระบบอัตโนมัติ CNC แบบกำหนดเอง" มีประโยชน์ก็ต่อเมื่อระบุถึงผลลัพธ์ที่ควบคุมได้เท่านั้น เซลล์สำหรับชิ้นส่วนคงที่ชิ้นเดียวจะแตกต่างจากเซลล์ที่ยืดหยุ่นซึ่งให้บริการหลายตระกูล การทำงานแบบไร้คนเฝ้าดูจะแตกต่างจากการโหลดแบบมีผู้ดูแลพร้อมการตรวจสอบอัตโนมัติ กำหนดสถานการณ์ให้ชัดเจนก่อนเลือกฮาร์ดแวร์
จัดทำสัญญาอินเทอร์เฟซ
เขียนสัญญาณ สถานะ และความเป็นเจ้าของด้วยภาษาที่เข้าใจง่าย กำหนดความหมายของสถานะต่างๆ เช่น พร้อมใช้งาน ไม่ว่าง เสร็จสมบูรณ์ มีข้อผิดพลาด ปลอดภัยที่จะเข้าไป มีชิ้นส่วนอยู่ ยืนยันการหนีบแล้ว เลือกโปรแกรมแล้ว และผลการตรวจสอบแล้ว สำหรับสัญญาณแต่ละตัว ให้ระบุแหล่งที่มา ปลายทาง สถานะปกติ ระยะเวลาหมดเวลา พฤติกรรมการรีเซ็ต และหลักฐานประกอบ
| รายการอินเทอร์เฟซ | ฝั่งเครื่องจักร | ด้านระบบอัตโนมัติ | คำถามการยอมรับ |
|---|---|---|---|
| เซลล์พร้อมใช้งาน | รายงานว่าตรงตามเงื่อนไข | การเริ่มต้นรอบการร้องขอ | เงื่อนไขเบื้องต้นทั้งหมดปรากฏให้เห็นหรือไม่? |
| ส่วนหนึ่งในปัจจุบัน | ยืนยันตำแหน่งการโหลด | ยืนยันว่าการโอนเสร็จสมบูรณ์แล้ว | สามารถตรวจจับผลบวกเท็จได้หรือไม่? |
| เอกลักษณ์ของโปรแกรม | ตรวจสอบความถูกต้องของการแก้ไขที่ได้รับการอนุมัติ | ส่งรหัสงานหรือรหัสสูตรอาหาร | ทั้งสองฝ่ายปฏิเสธความไม่ลงตัวหรือไม่? |
| สถานะแคลมป์ | อ่านค่าเซ็นเซอร์ของอุปกรณ์ติดตั้ง | คำสั่งโหลดและขนถ่าย | การรับมือกับการสูญเสียแรงดันอากาศนั้นปลอดภัยหรือไม่? |
| รอบการทำงานเสร็จสมบูรณ์ | เผยแพร่ผลลัพธ์การกลึง | ดึงข้อมูลชิ้นส่วนและข้อมูล | จะเกิดอะไรขึ้นหลังจากหมดเวลา? |
| ข้อผิดพลาดและการรีเซ็ต | อธิบายสาเหตุและสถานะที่ปลอดภัย | คำขอหรือใบอนุญาตจะถูกรีเซ็ต | ใครเป็นเจ้าของอำนาจในการกู้คืนข้อมูล? |
จงมองตารางนี้เป็นสัญญา ไม่ใช่ข้อเสนอแนะ โซลูชันระบบอัตโนมัติ CNC ที่ปรับแต่งเอง ไม่ควรพึ่งพาผู้ปฏิบัติงานว่าไฟแสดงสถานะดวงหนึ่งหมายถึงสามสิ่งแตกต่างกันขึ้นอยู่กับกะการทำงาน
กำหนดรูปแบบสถานะและพฤติกรรมการหมดเวลา
ใช้โมเดลสถานะขนาดเล็กที่ใช้ร่วมกัน ได้แก่ สถานะว่าง เตรียมการ กำลังโหลด กำลังค้นหา กำลังหนีบ กำลังกลึง กำลังตรวจสอบ กำลังขนถ่าย เสร็จสมบูรณ์ ถูกบล็อก มีข้อผิดพลาด และหยุดอย่างปลอดภัย บันทึกว่าการเปลี่ยนสถานะใดเป็นไปโดยอัตโนมัติ สถานะใดต้องใช้ผู้ปฏิบัติงาน และสถานะใดต้องรีเซ็ตระดับบริการ กำหนดว่าข้อมูลใดจะถูกเก็บรักษาไว้เมื่อสถานะถูกขัดจังหวะ
การหมดเวลาต้องใช้ความระมัดระวังเช่นเดียวกัน หากหุ่นยนต์รอสัญญาณยืนยันการจับยึด มันควรจะลองใหม่ เคลื่อนไปยังตำแหน่งที่ปลอดภัย ยึดชิ้นส่วนไว้ หรือติดต่อผู้ควบคุม? หากเครื่องรายงานว่ารอบการทำงานเสร็จสมบูรณ์ แต่เซิร์ฟเวอร์ตรวจสอบไม่พร้อมใช้งาน สามารถปล่อยชิ้นส่วนได้หรือไม่? การตัดสินใจเช่นนี้ควรอยู่ในขั้นตอนการตรวจสอบการออกแบบ ไม่ใช่ในขั้นตอนการใช้งานขั้นสุดท้าย
ออกแบบอุปกรณ์โดยคำนึงถึงการฟื้นฟูเป็นหลัก
อุปกรณ์จับยึดชิ้นงานคือจุดที่เครื่องจักรและระบบอัตโนมัติมาบรรจบกันในเชิงกายภาพ ต้องสามารถระบุตำแหน่งของชิ้นส่วนได้อย่างแม่นยำซ้ำๆ ทนต่อความแปรผันที่คาดการณ์ได้ มีเซ็นเซอร์ตรวจสอบ ระบายเศษวัสดุและน้ำหล่อเย็น และอนุญาตให้กู้คืนได้อย่างปลอดภัยหลังจากรอบการทำงานที่ไม่เสร็จสมบูรณ์ รวมถึงต้องมีช่องทางสำหรับการทำความสะอาด การตรวจสอบ การขนถ่ายด้วยมือ และการบำรุงรักษา
สำหรับ โซลูชันระบบอัตโนมัติ CNC แบบกำหนดเอง ให้กำหนดสถานะที่ทราบได้หลังจากการหยุดชะงักทุกครั้ง อุปกรณ์จับยึดควรทำให้สามารถระบุได้ว่าชิ้นส่วนนั้นเป็นวัตถุดิบ อยู่ระหว่างกระบวนการ ได้รับการยอมรับ ถูกปฏิเสธ หรือไม่ทราบสถานะ ป้ายสถานะอย่างง่ายหรือภาชนะบรรจุที่มีหมายเลขประจำเครื่องสามารถป้องกันการปะปนของชิ้นงานหลังจากไฟฟ้าดับได้
ประสานจุดอ้างอิงของหุ่นยนต์ เครื่องจักร และการตรวจสอบ
จัดแนวระบบพิกัดที่ใช้โดยหุ่นยนต์ อุปกรณ์จับยึด เครื่อง CNC กล้อง หัววัด และอุปกรณ์ตรวจสอบ ระบุว่าจุดอ้างอิงใดเป็นจุดอ้างอิงหลัก และวิธีการตรวจสอบการเปลี่ยนแปลง อย่าแก้ไขปัญหาพิกัดไม่ตรงกันโดยการแก้ไขจุดของหุ่นยนต์หรือค่าชดเชย CNC โดยไม่บันทึกการเปลี่ยนแปลง
ทำการศึกษาความสัมพันธ์โดยใช้ชิ้นส่วนตัวอย่างหรือชิ้นงานต้นแบบ ตรวจสอบตำแหน่งการหยิบ การวางตำแหน่งของอุปกรณ์จับยึด คุณลักษณะที่ผ่านการกลึง ผลการตรวจสอบด้วยหัววัด ผลการตรวจสอบ และตำแหน่งการขนถ่ายเป็นลำดับเดียวกัน เก็บรักษาหลักฐานและกำหนดกระบวนการสอนซ้ำที่อนุญาตได้
อธิบายพฤติกรรมด้านความปลอดภัยอย่างชัดเจน
ความปลอดภัยของระบบอัตโนมัติเป็นคุณสมบัติของระบบโดยรวม ตรวจสอบการป้องกัน การเข้าออกประตู ม่านแสง เครื่องสแกน ปุ่มหยุดฉุกเฉิน อุปกรณ์เปิดใช้งาน ความเร็วที่ปลอดภัย พฤติกรรมแรงบิดที่ปลอดภัย การจัดการกุญแจแบบล็อก และการป้องกันการเริ่มต้นใหม่ มาตรฐานความปลอดภัยหุ่นยนต์ ISO 10218 และ แหล่งข้อมูลความปลอดภัยหุ่นยนต์ของ OSHA เป็นจุดอ้างอิง แต่ผู้ประกอบระบบต้องประเมินเซลล์การทำงานจริงด้วยตนเอง
กำหนดสิ่งที่เกิดขึ้นเมื่อมีคนเข้ามา ประตูเปิด เซ็นเซอร์ทำงานผิดพลาด ความดันอากาศลดลง หรือหุ่นยนต์ทำชิ้นส่วนหาย ระบุตำแหน่งการรีเซ็ตและผู้ที่ได้รับอนุญาตให้รีเซ็ต ห้ามเริ่มต้นวงจรใหม่เพียงเพราะสัญญาณเครือข่ายกลับมา
วางแผนการระบุชิ้นส่วนและการส่งต่อข้อมูล
โซลูชันระบบอัตโนมัติ CNC ที่ยืดหยุ่นและปรับแต่งได้นั้นต้องการการจัดการข้อมูลประจำตัว เลือกตัวระบุ: บาร์โค้ด, คิวอาร์โค้ด, RFID, รหัสผู้ขนส่ง หรือหมายเลขงานที่ควบคุมได้ กำหนดเวลาที่จะอ่าน ตรวจสอบ จัดเก็บ และเชื่อมโยงกับเวอร์ชันโปรแกรม ข้อมูลเครื่องมือ ผลการตรวจสอบ การแทรกแซงของผู้ปฏิบัติงาน และการจัดการขั้นสุดท้าย
ใช้เส้นทางข้อยกเว้นสำหรับข้อมูลระบุตัวตนที่ไม่สามารถอ่านได้หรือซ้ำกัน อย่าอนุญาตให้ระบบใช้สูตรสุดท้ายเป็นค่าเริ่มต้นโดยปราศจากการตัดสินใจที่มองเห็นได้และได้รับอนุญาต การเก็บรักษาข้อมูลควรสอดคล้องกับคุณภาพ ลูกค้า และความต้องการด้านบริการ บันทึกว่าระบบใดเป็นเจ้าของข้อมูลหลักและวิธีการออกผลลัพธ์ที่แก้ไขแล้ว
การเปลี่ยนเวรวิศวกรเป็นการปฏิบัติงานชั้นหนึ่ง
ขั้นตอนการเปลี่ยนงานเป็นขั้นตอนที่ทดสอบคำมั่นสัญญาของระบบอัตโนมัติหลายอย่าง ระบุรายการเครื่องมือ อุปกรณ์จับยึดชิ้นงาน หุ่นยนต์จับชิ้นงาน สูตรการผลิต โปรแกรม เกจวัด ฉลาก และลักษณะการตรวจสอบที่เปลี่ยนแปลงไปตามกลุ่มชิ้นส่วน กำหนดการตรวจสอบการตั้งค่าและการปล่อยชิ้นงานชิ้นแรก
| การควบคุมการเปลี่ยนถ่าย | การตัดสินใจที่จำเป็น | หลักฐาน |
|---|---|---|
| อุปกรณ์จับยึดและตัวจับยึด | ชิ้นส่วนและรุ่นใดบ้างที่ใช้งานร่วมกันได้? | ตารางความเข้ากันได้ที่ได้รับการอนุมัติ |
| โปรแกรม CNC | ใครเป็นผู้เผยแพร่ฉบับแก้ไข? | โปรแกรมและประวัติการทำงาน |
| สูตรหุ่นยนต์ | จุดและอัตราเร็วใดบ้างที่เปลี่ยนแปลง? | การตรวจสอบสูตรอาหาร |
| แผนการตรวจสอบ | คุณสมบัติและข้อจำกัดใดบ้างที่เกี่ยวข้อง? | รายงานฉบับแรก |
| เครื่องมือ | ค่าอายุการใช้งานและค่าชดเชยใดบ้างที่ถูกรีเซ็ต? | รายการตรวจสอบการตั้งค่าเครื่องมือ |
| ป้ายกำกับและข้อมูล | กฎการระบุตัวตนใดบ้างที่ใช้บังคับ? | บันทึกการติดตามตัวอย่าง |
ดำเนินการเปลี่ยนระบบการทำงานกับผู้ที่จะปฏิบัติงานจริงในสายการผลิต วัดเวลา บันทึกความสับสน และแก้ไขข้อตกลงเกี่ยวกับอินเทอร์เฟซ ระบบการทำงานที่ซับซ้อนทางเทคนิคแต่ยังต้องอาศัยความรู้เฉพาะทางนั้นยังไม่พร้อมใช้งาน
ค่าคอมมิชชั่นเป็นชั้นๆ
วางแผนและดำเนิน การโซลูชันระบบอัตโนมัติ CNC แบบกำหนดเองอย่าง ครบวงจร เริ่มจากการทดสอบความปลอดภัยและการกู้คืนด้วยตนเองก่อน จากนั้นทดสอบการทำงานของเครื่องจักรเพียงอย่างเดียว การทำงานแบบแห้งของหุ่นยนต์ เซ็นเซอร์จับยึด สัญญาณการจับมือ การเคลื่อนย้ายชิ้นส่วนโดยไม่ต้องตัด และสุดท้ายคือการผลิตแบบบูรณาการ เพิ่มการตรวจสอบและการปล่อยข้อมูลหลังจากลำดับการทำงานทางกายภาพมีความเสถียรแล้ว
ในแต่ละชั้น ให้เก็บรักษาการกำหนดค่าที่ทดสอบแล้ว โปรแกรม สูตร การเดินสายไฟ หรือรายการสัญญาณ และรายการปัญหาที่ยังไม่ได้รับการแก้ไข อย่ายอมรับการสาธิตด้วยความเร็วเต็มที่ว่าเป็นหลักฐานของการกู้คืนหรือการเปลี่ยนระบบ ขอให้ผู้ประกอบระบบสาธิตการหมดเวลา ชิ้นส่วนหาย สูตรผิด ประตูเปิด และการหยุดชะงักของกระแสไฟฟ้าภายใต้สภาวะที่ควบคุมได้
กำหนดผู้รับผิดชอบหลังจากเปิดใช้งานระบบแล้ว
สัญญาการเชื่อมต่อควรระบุชื่อผู้เป็นเจ้าของตรรกะ PLC, พารามิเตอร์ CNC, โปรแกรมหุ่นยนต์, อุปกรณ์จับยึด, การตรวจสอบความปลอดภัย, ซอฟต์แวร์ตรวจสอบ, การเข้าถึงเครือข่าย, การสำรองข้อมูล และชิ้นส่วนอะไหล่ กำหนดเส้นทางการตอบสนองและกฎการสนับสนุนระยะไกล หน้าเว็บโซลูชันระบบอัตโนมัติ CNC ของ Zhihe สามารถช่วยในการหารือขอบเขตเบื้องต้นได้ แต่ผู้ซื้อควรดูแลรักษาเมทริกซ์ความเป็นเจ้าของเฉพาะเซลล์
จัดการประเมินผลทุกๆ 30 วันและ 90 วัน ตรวจสอบการหยุดทำงานที่ไม่จำเป็น การแทรกแซงด้วยตนเองซ้ำๆ การปฏิเสธที่ผิดพลาด การระบุตัวตนที่ผิดพลาด เวลาในการแก้ไข และความแปรปรวนในการเปลี่ยนกะ แปลงรูปแบบเหล่านั้นให้เป็นการปรับปรุงที่ควบคุมได้ รักษาข้อมูลพื้นฐานเดิมไว้เพื่อให้ทีมสามารถแยกแยะการปรับปรุงที่วางแผนไว้จากการเปลี่ยนแปลงที่ไม่สามารถอธิบายได้
โซลูชันระบบอัตโนมัติ CNC แบบกำหนดเอง ที่ดีที่สุด ไม่ใช่โซลูชันที่มีฮาร์ดแวร์มากที่สุด แต่เป็นโซลูชันที่มีอินเทอร์เฟซที่ชัดเจน การกู้คืนข้อมูลปลอดภัย สามารถตรวจสอบย้อนกลับได้ และความรับผิดชอบยังคงชัดเจนเมื่อเซลล์ทำงานแตกต่างไปจากกรณีที่แสดงในโหมดปกติ
ใช้ข้อมูล เกี่ยวกับเครื่องจักร CNC , ภาพรวมโซลูชันระบบอัตโนมัติ , ขั้นตอนการทำงานของการตัดเฉือนที่แม่นยำ และ ข้อมูลการติดต่อฝ่ายสนับสนุนของ Zhihe CNC เป็นจุดเริ่มต้นในการจัดทำรายละเอียดโครงการ
คำถามเกี่ยวกับการบูรณาการระบบอัตโนมัติ
โซลูชันระบบอัตโนมัติ CNC แบบกำหนดเองคืออะไร?
เป็นเซลล์การผลิตแบบบูรณาการที่ซึ่งอุปกรณ์ CNC หุ่นยนต์ อุปกรณ์จับยึด ระบบควบคุม ระบบความปลอดภัย ระบบตรวจสอบ และกระบวนการทำงานด้านข้อมูลได้รับการออกแบบโดยคำนึงถึงสถานการณ์การผลิตและกลุ่มชิ้นส่วนที่กำหนดไว้
สัญญาอินเทอร์เฟซควรมีอะไรบ้าง?
สำหรับทุกปฏิสัมพันธ์ที่สำคัญ ควรมีการระบุสัญญาณ สถานะ แหล่งที่มา ปลายทาง ค่าปกติ การหมดเวลา การรีเซ็ต พฤติกรรมที่ปลอดภัย การเป็นเจ้าของ การเก็บรักษาข้อมูล และการทดสอบการยอมรับ
เหตุใดการขอเวลานอกจึงมีความสำคัญ?
คำสั่งเหล่านี้กำหนดวิธีการตอบสนองที่ปลอดภัยและมีประโยชน์เมื่อการเชื่อมต่อไม่สำเร็จ หากไม่มีคำสั่งเหล่านี้ เซลล์อาจรออย่างไม่มีกำหนด ลองเชื่อมต่อใหม่โดยไม่ถูกต้อง หรือปล่อยให้ส่วนใดส่วนหนึ่งอยู่ในสถานะที่ไม่ทราบสาเหตุ
อุปกรณ์ต่างๆ ควรสนับสนุนการกู้คืนระบบอัตโนมัติอย่างไร?
ควรแสดงตำแหน่งและการยืนยันที่ทำซ้ำได้ ระบายสิ่งปนเปื้อน อนุญาตให้เข้าถึงด้วยตนเอง และทำให้สามารถแยกแยะสถานะดิบ ระหว่างกระบวนการ ยอมรับแล้ว ถูกปฏิเสธ และไม่ทราบสถานะได้
ใครเป็นเจ้าของระบบการจัดแนวพิกัด?
ทีมงานโครงการควรตั้งชื่อจุดอ้างอิงที่เชื่อถือได้ และตรวจสอบความสัมพันธ์ระหว่างหุ่นยนต์ เครื่อง CNC อุปกรณ์จับยึด หัววัด กล้อง และพิกัดการตรวจสอบ โดยอ้างอิงจากการศึกษาที่บันทึกไว้
ควรพิจารณามาตรฐานความปลอดภัยอะไรบ้าง?
ประเมินสภาพของห้องปฏิบัติการจริงเทียบกับข้อกำหนดท้องถิ่นที่เกี่ยวข้องและมาตรฐานที่เกี่ยวข้อง เช่น ISO 10218 ใช้การประเมินความเสี่ยงที่จัดทำเป็นเอกสารและตรวจสอบความถูกต้องของฟังก์ชันการป้องกันทุกฟังก์ชัน
ควรจัดการกับเอกลักษณ์ของชิ้นส่วนอย่างไร?
อ่านรหัสระบุที่ควบคุม ตรวจสอบความถูกต้องกับงานและสูตรที่ได้รับอนุมัติ เชื่อมโยงกับบันทึกกระบวนการและการตรวจสอบ และกำหนดเส้นทางข้อยกเว้นสำหรับรหัสที่ไม่สามารถอ่านได้หรือรหัสซ้ำกัน
อะไรทำให้การเปลี่ยนผ่านสู่การผลิตพร้อมสำหรับการดำเนินการจริง?
ผู้ปฏิบัติงานที่ได้รับมอบหมายสามารถเปลี่ยนแปลงอุปกรณ์ติดตั้ง สูตรการผลิต เครื่องมือ โปรแกรม ฉลาก และข้อกำหนดการตรวจสอบโดยใช้รายการตรวจสอบ และปล่อยชิ้นงานแรกที่ผ่านการตรวจสอบแล้วโดยไม่ต้องมีการแทรกแซงจากผู้เชี่ยวชาญที่ซ่อนเร้น
นอกเหนือจากรอบการทดสอบปกติแล้ว ควรมีการทดสอบอะไรบ้างในขั้นตอนการตรวจสอบการใช้งาน?
ทดสอบสูตรการผลิตที่ผิดพลาด ชิ้นส่วนที่ขาดหาย การหมดเวลาในการเชื่อมต่อ การเปิดประตู การทำงานผิดพลาดของเซ็นเซอร์ การหยุดชะงักของกระแสไฟฟ้า การหยุดอย่างปลอดภัย การกู้คืนด้วยตนเอง และการอนุญาตการเริ่มต้นใหม่
หลังจากเปิดใช้งานระบบแล้ว ควรเกิดอะไรขึ้นต่อไป?
ตรวจสอบการหยุดทำงานที่ไม่จำเป็น การแทรกแซงด้วยตนเอง สัญญาณคุณภาพ ข้อผิดพลาดในการระบุตัวตน เวลาในการแก้ไข และความแปรปรวนในการเปลี่ยนงานในช่วงเวลาที่กำหนด จากนั้นอนุมัติการปรับปรุงผ่านการควบคุมการเปลี่ยนแปลง





